フィジカルAI開発・実証基盤
ROBO-HI フィジカルAI実証プラットフォーム
仮想空間でのAI学習から実機検証までをシームレスに連携。ロボットの社会実装を加速
仮想空間でのAI学習から実機検証までをシームレスに連携。ロボットの社会実装を加速
メガメニューを一時的に格納するセクション(消さないでください)
About
|
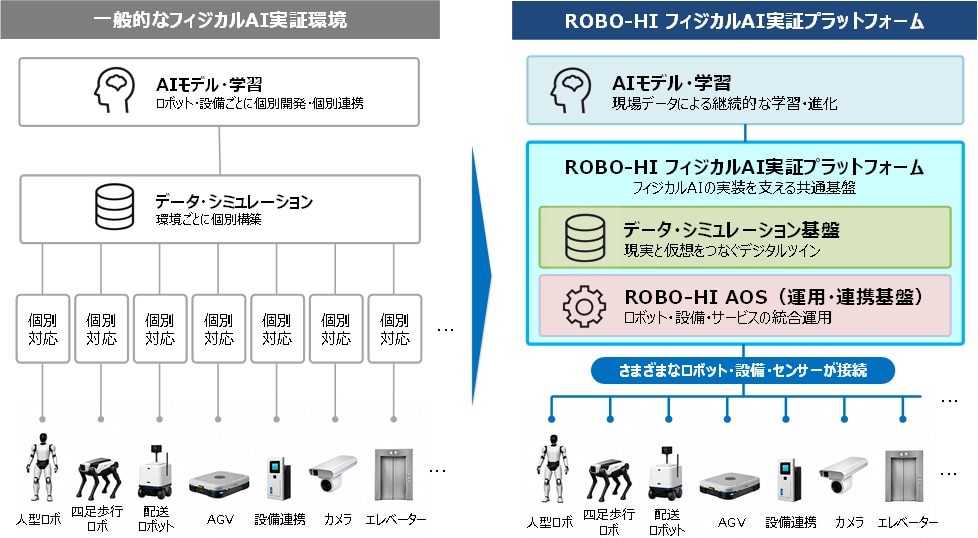
01.煩雑な環境構築をスキップし、すぐにAI学習・検証を開始できる高度なデジタルツイン環境 |
構築・設定が極めて複雑なデジタルツイン環境(NVIDIA Omniverse等)において、本実証プラットフォームではROBO-HIが現場のスキャンから仮想環境での物理設定までを事前に構築・支援します。
お客様は検証環境の立ち上げに労力を割くことなく、本来の目的である「AIモデルの学習」や「業務ロジックの構築」に専念できます。
|
02.現場実装のハードルを下げる、標準化された統合制御基盤 |
ロボットを実際のフィールドで稼働させる際に求められる、ロボットとクラウドの接続、複数ロボット同士の協調、IoT機器やビル設備(エレベーターやセキュリティゲートなど)との連携といった複雑なインテグレーションを、統合制御OS「ROBO-HI AOS」が担います。
これにより、お客様が個別に連携システムをゼロから開発する手間やコストを大幅に削減します。
|
03.導入実績に裏付けられた実用性 |
当社の「ROBO-HI AOS」は、高輪ゲートウェイシティにおいて異なるメーカーの約50台のロボットとビル設備(エレベーター・セキュリティゲートなど)を統合制御しているほか、国内累計18カ所で稼働しています。
シミュレーションと実運用の双方を同一基盤で扱えることが、本実証プラットフォームの特長です。

分類 | 項目 | 内容・詳細 |
ROBO-HI提供範囲 | デジタルツイン環境インフラ | クラウドGPU上に構築するNVIDIA Omniverse™基盤、現場スキャンデータ、物理パラメータ(重力・摩擦等)の設定 |
統合制御OS「ROBO-HI® AOS」 | クラウド上で動作する複数ロボットの一元管理機能、ビル設備(エレベーター・自動ドア等)連携API | |
技術伴走サポート | 現場スキャン作業、仮想環境の初期構築、AOSと実機ロボット・設備の接続テスト等の導入支援 | |
お客様ご準備物 | 検証用ロボット実機 | 移動ロボット(AGV/AMR)、四足歩行ロボット、ヒューマノイド等のハードウェア本体 |
自社AIモデル・業務プログラム | 把持・走行等の学習用AIモデル、および個別業務を実行するプログラム(スクリプト) |
News
Contact
Related Products



© ROBO-HI Corporation. All Rights Reserved.